2026년 10월 10일
CSMA/CA (Carrier Sense Multiple Access/Collision Avoidance)
1. CSMA/CA의 개요
- CSMA/CA (Carrier Sense Multiple Access/Collision Avoidance): 반송파(搬送波) 감지 다중 접근/충돌 회피
| 분류도 | 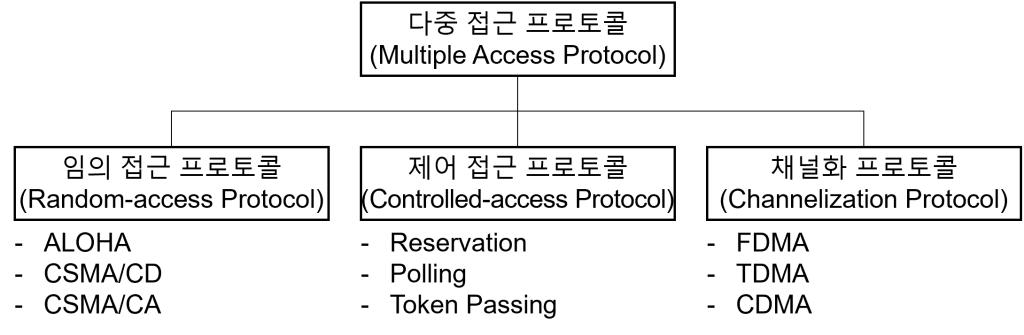 |
|---|---|
| 개념 | OSI 7 Layer 중 데이터링크 계층에서 사용하는 다중 접근 프로토콜로, 네트워크 매체의 반송파 감지 (Carrier Sense)를 통해 다중 접근 (Multiple Access)을 허용하고 충돌 회피 (Collision Avoidance)하여 전송하는 무선 통신 방식 |
- IEEE 802.11 표준의 무선 이더넷 (Wireless Ethernet, Wi-Fi) 환경의 매체 접근 제어를 위한 프로토콜로, 반이중 통신 (Half-Duplex) 환경에서 네트워크 상태를 점검하고 트래픽 제어를 통해 전송 성능을 개선
2. CSMA/CA의 동작 절차 및 충돌 회피 방법
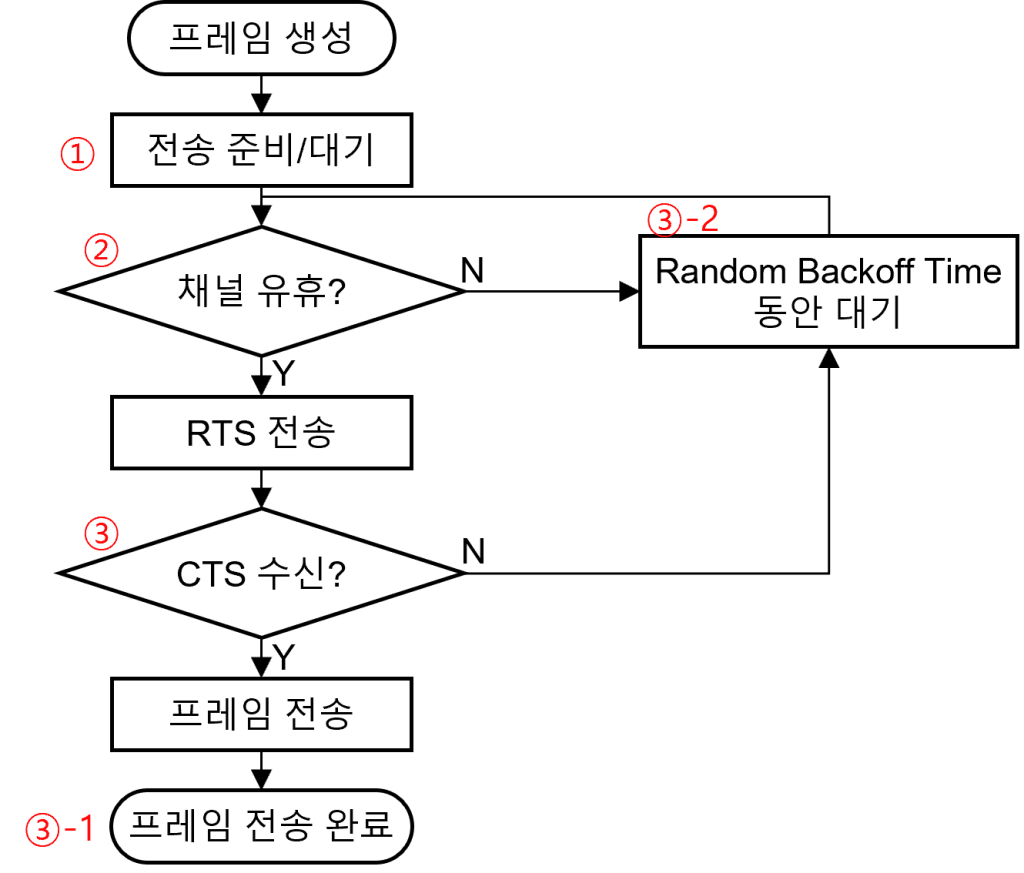
(1) CSMA/CA의 동작 절차
 | ||
| # | 동작 절차 | 세부 동작 내용 |
|---|---|---|
| ① | 프레임 전송 준비 | – 프레임 조립 및 전송 준비 |
| ② | 채널 유휴 여부 확인 | – 채널이 유휴 상태인지 확인 – NAV (Network Allocation Vector) 여부 |
| ③ | CTS 수신 여부 확인 | – RTS (Ready To Send) 전송 후 수신측으로부터 전송된 CTS (Clear To Send) 신호 수신 여부 확인 |
| ③-1 | 프레임 전송 완료 | – 모든 프레임이 전송 완료될 때까지 프레임 전송 |
| ③-2 | Backoff Time 대기 | – 재충돌 방지를 위해 무작위 시간동안 Backoff time 대기 후 재전송 |
(2) CSMA/CA의 충돌 회피 방법
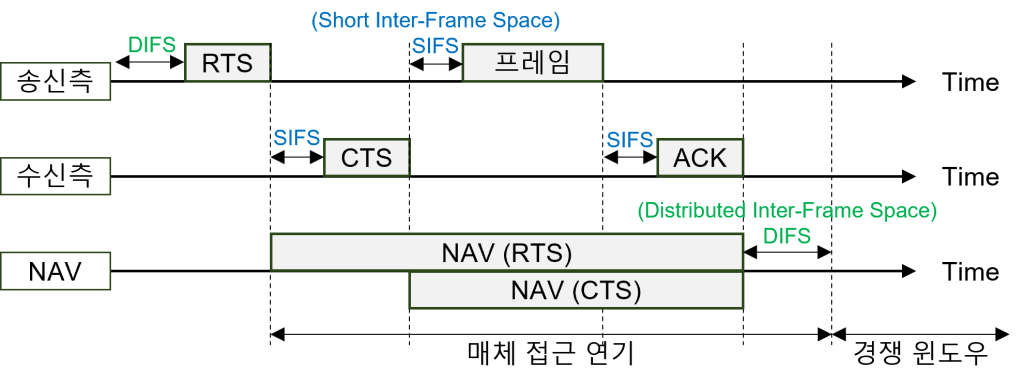 |
| ① 송신 노드가 보낼 기회를 얻었으면 RTS (Ready To Send)라는 짧은 메시지를 보냄 ② 수신 노드는 CTS (Clear To Send)로 응답 → 송신 노드는 CTS 응답 받은 후 프레임 전송 ③ 다른 노드들은 RTS/CTS 프레임을 해석하여 NAV (Network Allocation Vector) 설정, NAV가 남아 있는 동안에는 모든 노드는 송신 억제 |
- 예를 들어, 노드A가 노드B에 데이터 전송 중, 노드C는 노드A의 통신 범위에 있지 않아, 노드A와 노드B가 통신 중인 것을 알지 못해 통신 방해가 발생할 수 있는 문제 (Hidden Terminal Problem)를 해결하기 위해 RTS/CTS 및 IFS (SIFS, DIFS)를 사용
3. CSMA/CA와 유사 프로토콜 비교
| 비교 항목 | ALOHA | CSMA/CD | CSMA/CA |
|---|---|---|---|
| Full Name | Additive Links On-line Hawaii Area | Carrier Sense Multiple Access / Collision Detection | Carrier Sense Multiple Access / Collision Avoidance |
| 매체 감지 | 미실시 (무조건 전송) | 실시 (전송 전 매체 확인) | 실시 (전송 전 매체 확인) |
| 충돌 관리 | 충돌 후 재전송 | 충돌 감지 후 즉시 중단 | 충돌 회피 예방 조치 |
| 충돌 알림 | ACK 미수신 시 충돌 | Jamming 신호 전송 | RTS/CTS 프레임, ACK수신 |
| 처리 효율성 | 낮음 | 높음 | 중간 |
| 적용 환경 | 초기 위성/무선 통신 | 유선 LAN (초기 이더넷) | 무선 LAN (Wi-Fi) |
- 무선은 기본적으로 반이중 통신 환경이므로 CSMA/CA가 Wi-Fi 7, Wi-Fi 8 등 무선 규격에서도 채널 공유 기술로 쓰이지만, 매체 효율을 높이기 위해 OFDMA, Spatial Reuse(SR) 등 다중 접속/간섭 완화 기술과 결합하여 한계를 극복하는 방향으로 발전
[참고]
- IEEE 802.11 Working Group, Wireless LAN Medium Access Control (MAC) and Physical Layer (PHY) Specifications, 1997
About The Author
